Warum wird Roboterintegration im End-of-Line Packaging zunehmend zur Architekturfrage?
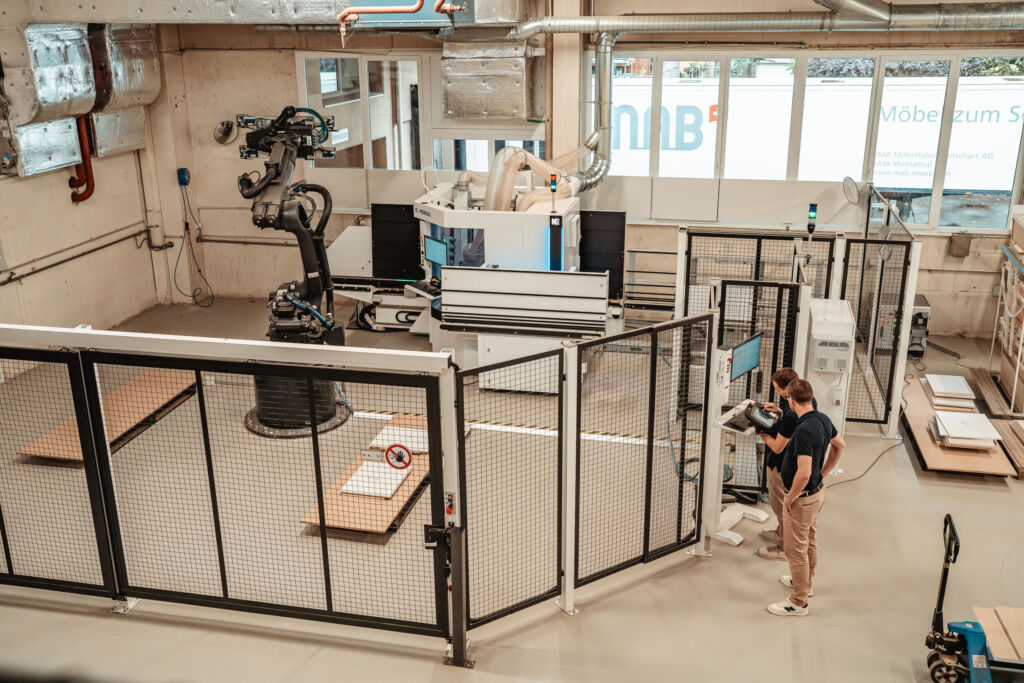
Michael Garstenauer: Eine neue Produktvariante bedeutet häufig mehr als eine neue Roboterposition. Auch Greifpositionen, Bewegungsabläufe, Maschinenzustände oder die Bedienung können betroffen sein. Gleichzeitig müssen SPS, Robotik, Motion, Safety und Visualisierung zusammenspielen. Die einzelnen Systeme funktionieren meist gut. Komplexität entsteht vor allem an ihren Übergängen. Deshalb wird entscheidend, wie Robotik in die Maschinenarchitektur eingebunden ist.
Erhöhen unterschiedliche Robotertypen im End-of-Line diese Komplexität zusätzlich?
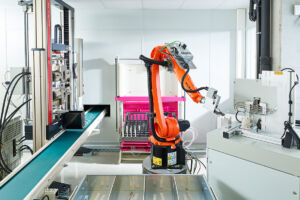
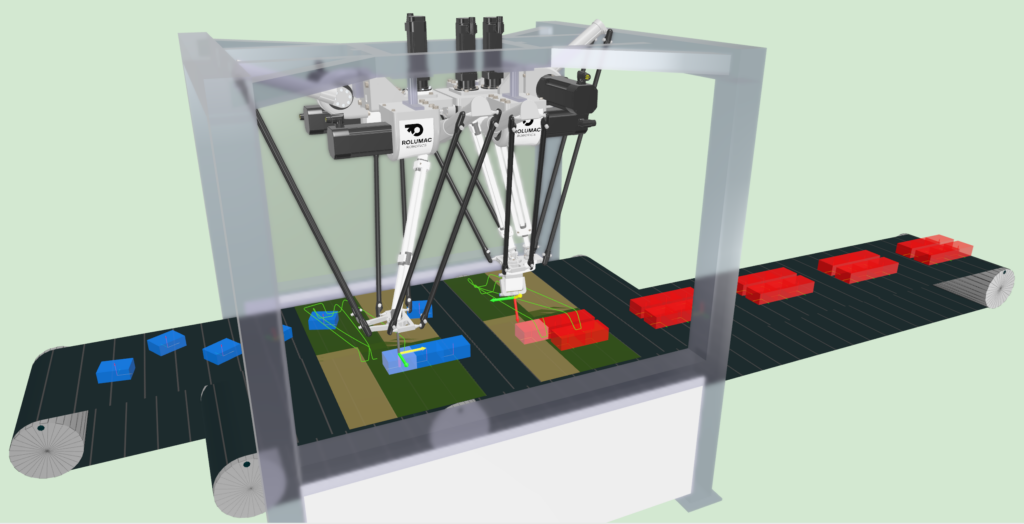
Nicht zwangsläufig. Je nach Aufgabe kommen etwa Delta-Roboter, Toploader, Duobots oder Sechsachser zum Einsatz – oder kundenspezifische Robotertypen für spezielle Aufgaben und Prozesse. Entscheidend ist weniger ihre Zahl oder Bauart als die Frage, wie viele Systeme für ihr Zusammenspiel koordiniert werden müssen. Je enger Roboter, Maschinenachsen und Prozess gekoppelt sind, desto wichtiger wird die Steuerungsarchitektur.
Wo liegen die Grenzen einer klassischen Integration mit separater Robotersteuerung?
Für viele Anwendungen ist diese Trennung sinnvoll: Der Roboter besitzt seine Steuerung, die SPS koordiniert den Maschinenprozess, kommuniziert wird über definierte Schnittstellen. Aufwand entsteht, wenn beide eng zusammenspielen. Änderungen, Synchronisation oder Diagnose müssen dann über mehrere Steuerungswelten hinweg abgestimmt werden. Die Herausforderung liegt also nicht in der Trennung selbst, sondern in den Systemgrenzen, die dabei beherrscht werden müssen.